育てる
水耕栽培、照明、養液、環境センシング。
水耕栽培、コンピュータビジョン、2本のロボットアーム、実験的な資源回収を統合したモジュール型屋内栽培プラットフォームです。
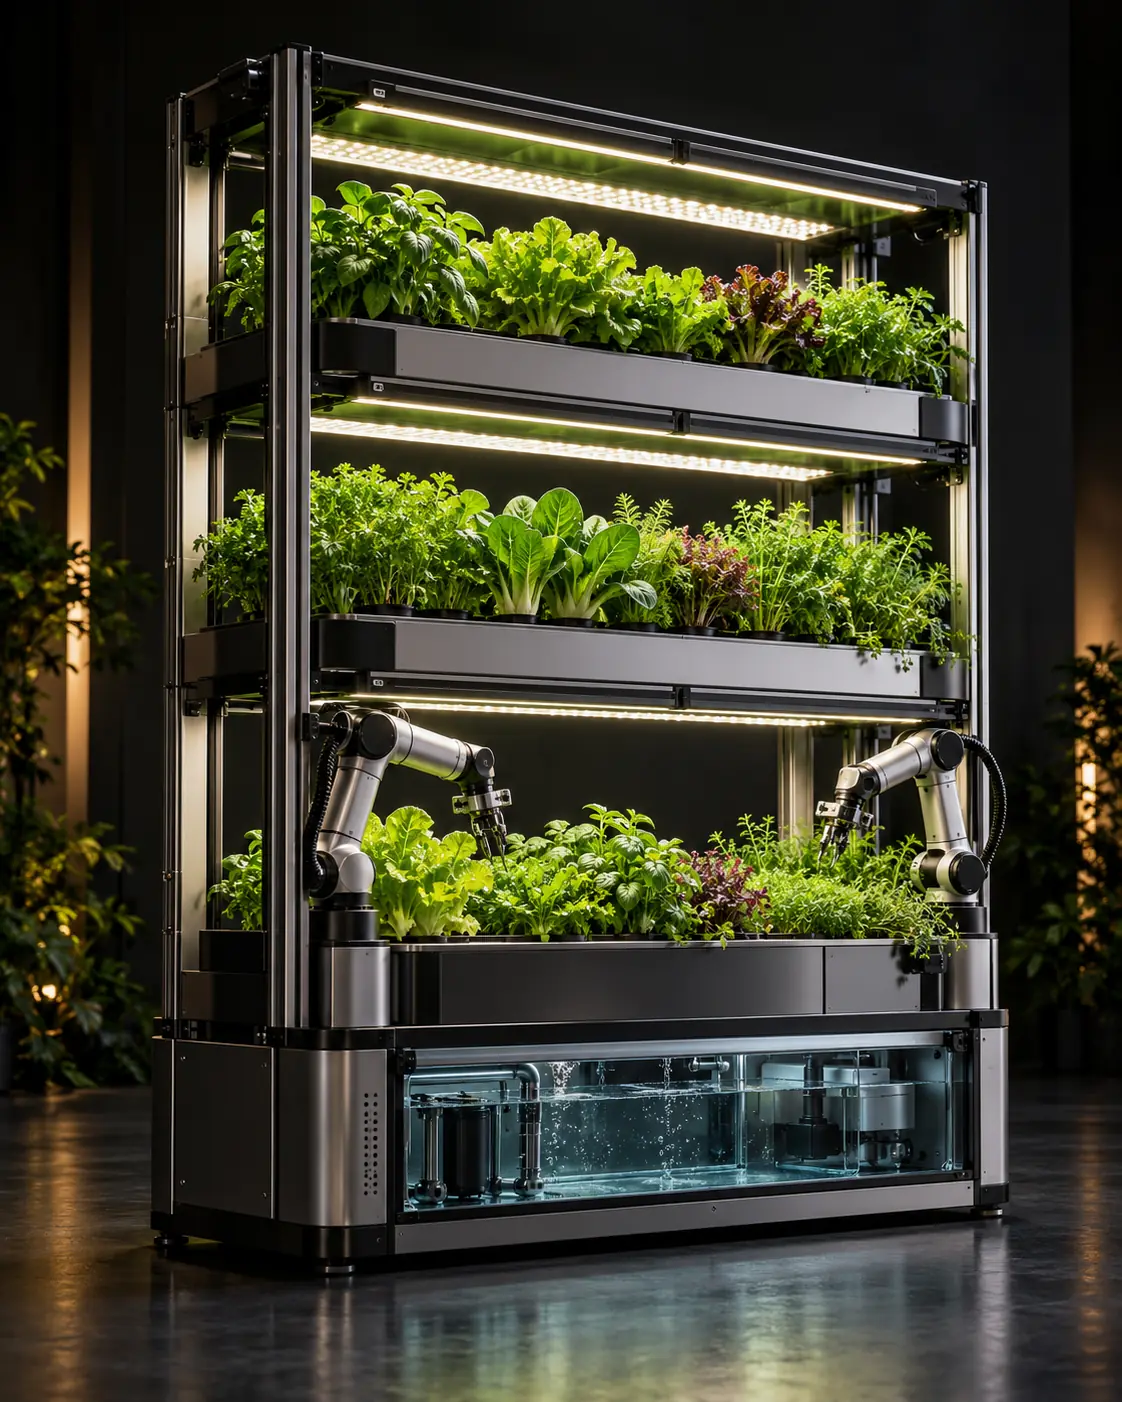
水耕栽培、照明、養液、環境センシング。
カメラと植物モニタリングが認識レイヤーを構成します。
2本のロボットアームが検証済みの植物作業を実行します。
水は監視された閉ループへ戻ります。
実験モジュールが回収可能な資源を測定します。
検証の進行に合わせ、実機プロトタイプの映像をここに公開します。
実機映像のみ動作済み、試験中、研究段階を分けて表示し、進捗を明確にします。
水耕循環 · LED制御 · 環境センシング
コンピュータビジョン · 2アーム操作 · PMFCモジュール
湿度発電 · ハイドロボルタイクス · 温度勾配回収
試験の進行に応じて状態を更新
水、光、気候、植物データ、オートメーションを1つのシステムとして管理します。
一方のアームが植物を支え、もう一方がツール作業を行えます。
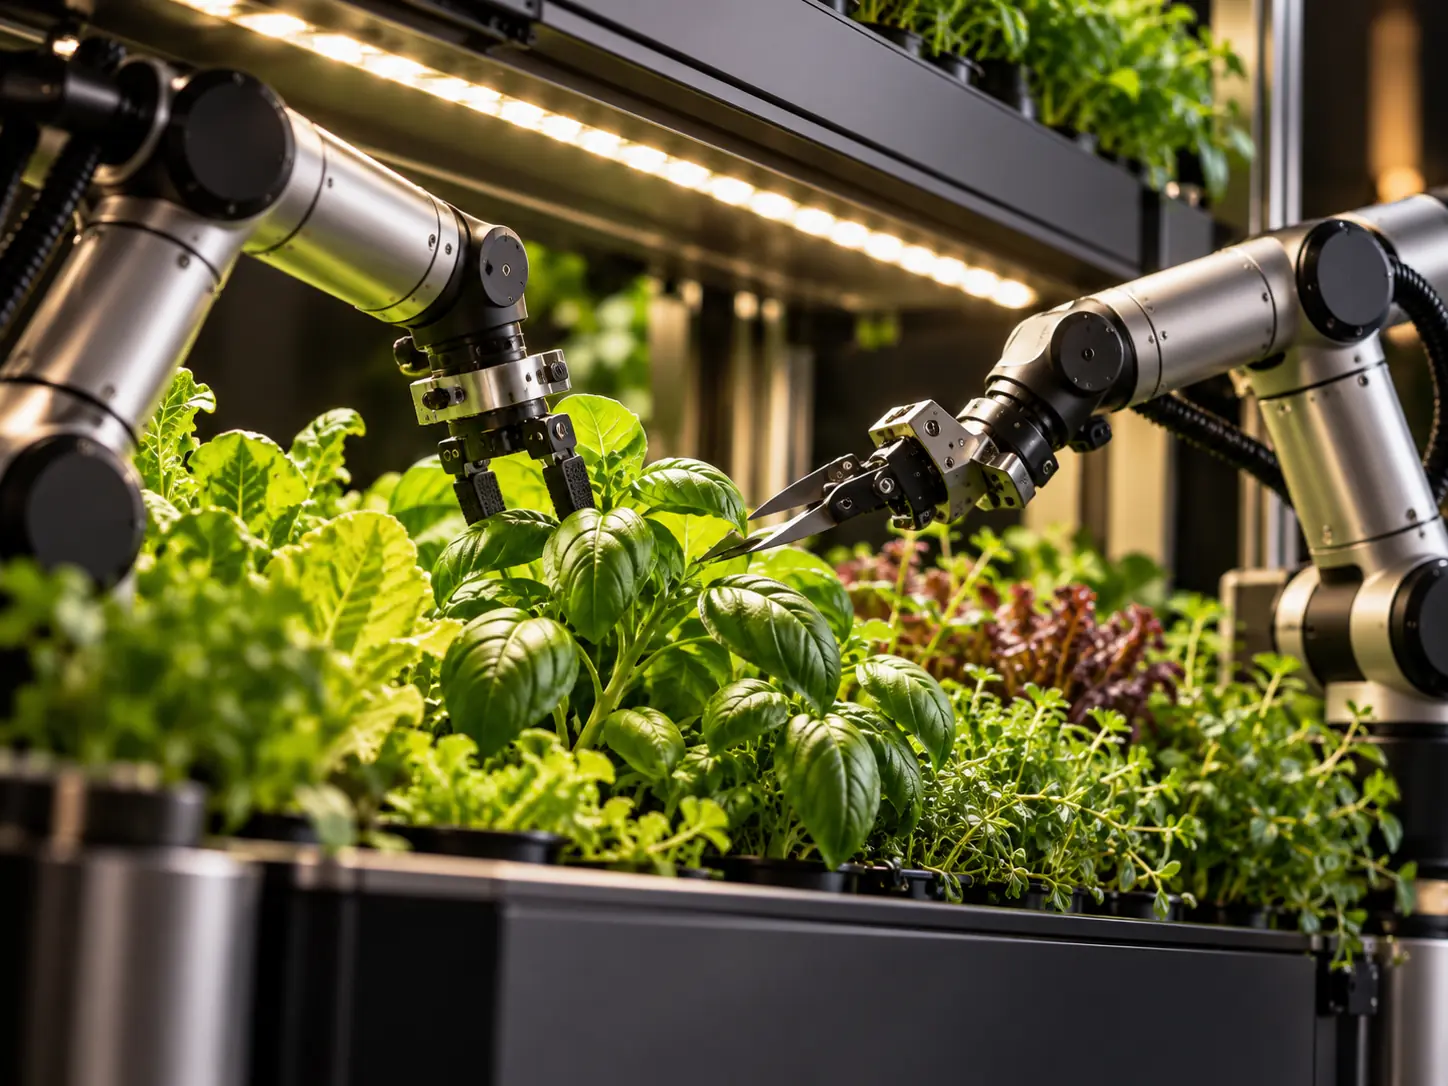
高度な機能はすべて、安定した栽培環境という基本条件の上に成り立ちます。
植物検出 · 成長追跡 · 状態分析 · 収穫適期 · タスク計画
動作制限 · ポンプ制御 · 電力制限 · 緊急停止 · 水安全
一度きりの消費ではなく、循環・監視・再利用を前提に設計します。
タンク · 循環 · 交換間隔 · 回収率 — 検証中
主電源と実験的な回収は意図的に分離しています。
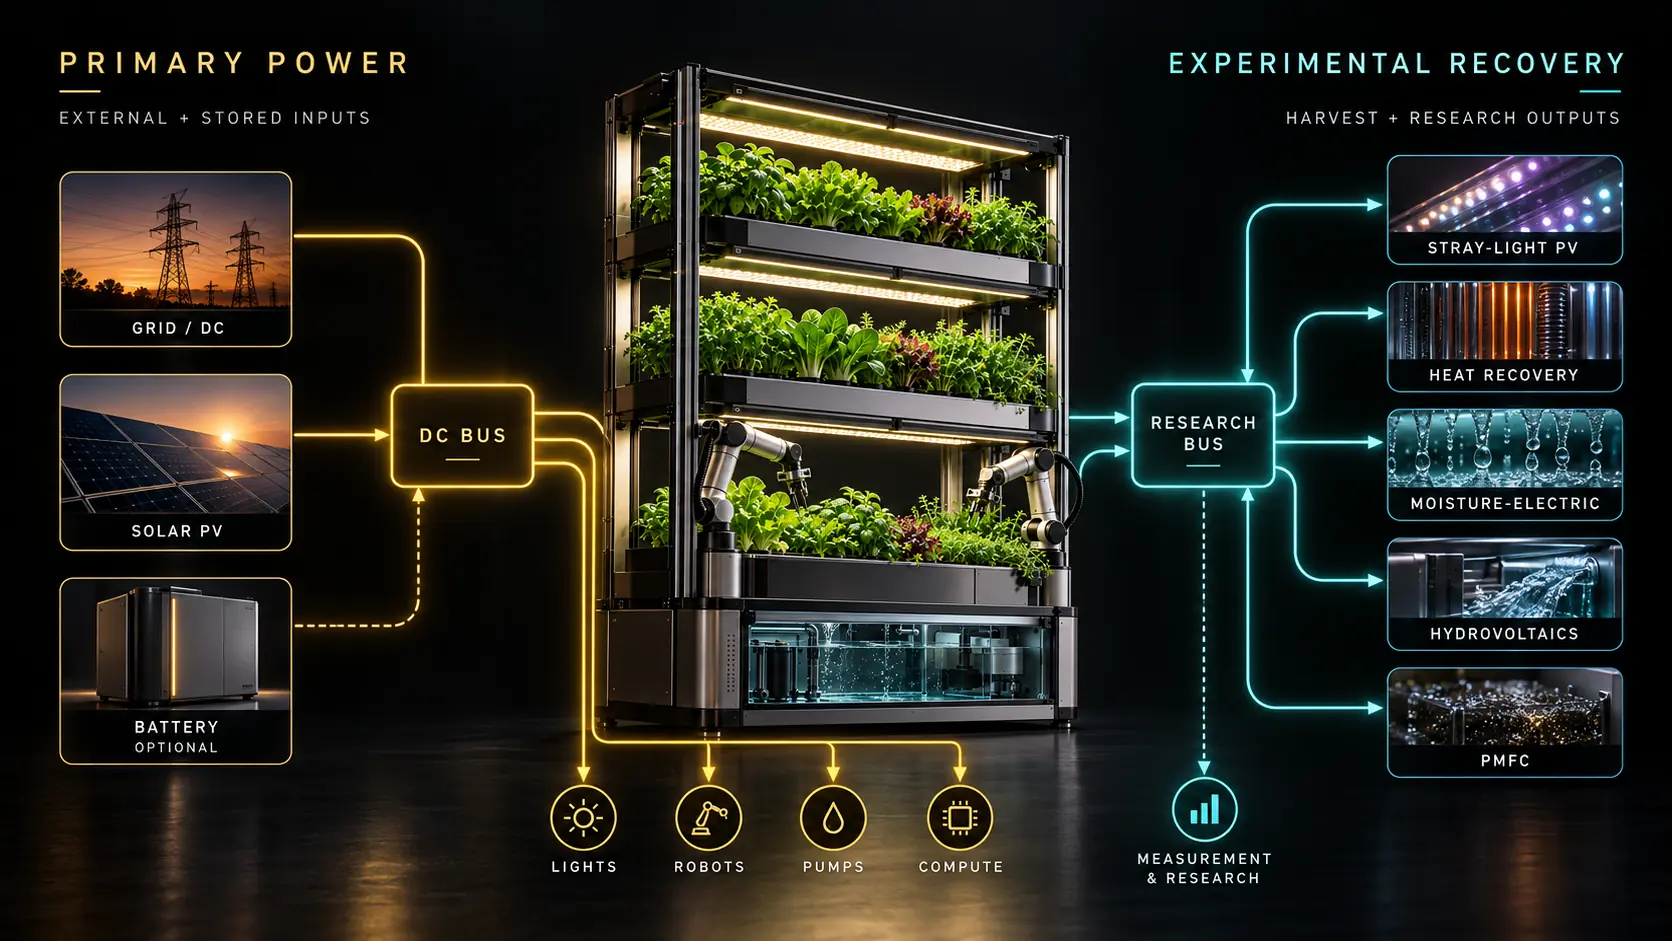
グリッド / 外部DC · PV · 必要に応じてバッテリー
DCバス → 照明 · ロボット · ポンプ · コンピュート
散乱光PV · 熱回収 · 湿度発電 · ハイドロボルタイクス · PMFC · 温度/塩分勾配研究
植物、環境、水、エネルギー、ロボティクスのデータを1つのテレメトリ層で扱います。
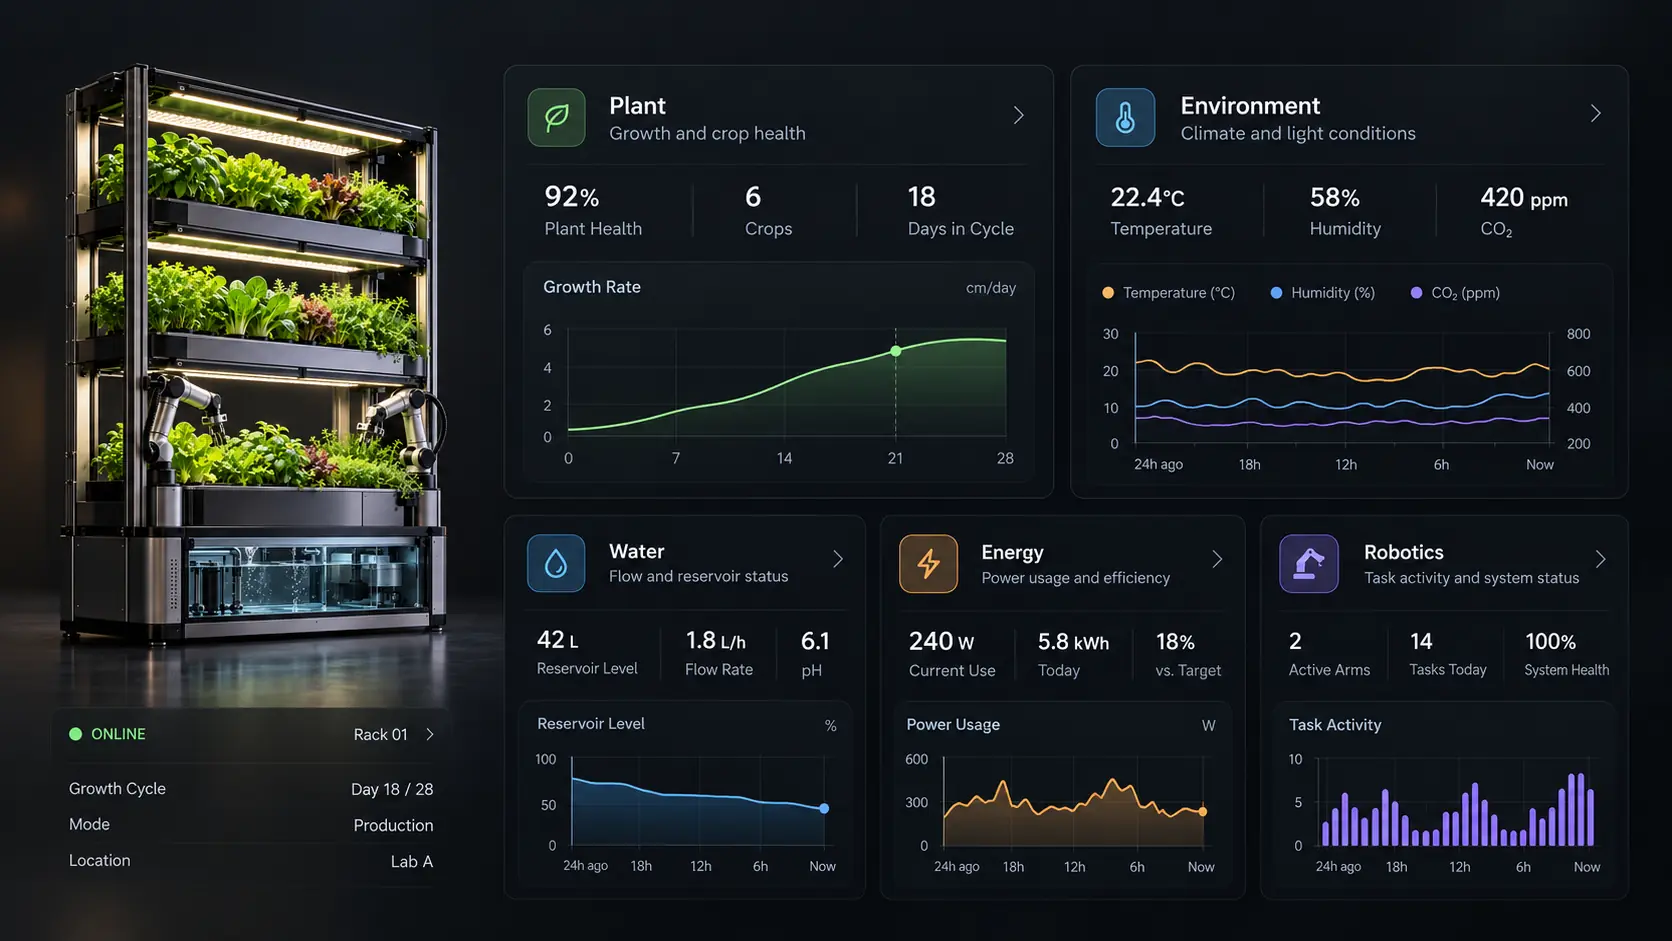
計測系の検証後にライブ・プロトタイプデータを公開予定
栽培 · 照明 · 水 · センサー · 自動化
エネルギーテレメトリ · 検証済み回収実験
2アーム · ビジョン · ツール
高度なテレメトリ · 実験モジュール · API
構成レイヤー · 最終製品パッケージは検証後に決定
寸法 · 重量 · 材料 — 検証中
水耕方式 · 栽培容量 · 養液管理 — 検証中
LED構成 · タンク · 循環 · モニタリング — 検証中
2アーム · リーチ · 可搬重量 · ツール — 検証中
計算プラットフォーム · ローカル制御 · 接続性 — 検証中
主バス · 動作制限 · 漏れ監視 · 緊急制御 — 検証中
水耕循環、LED制御、環境センシング。
ビジョン、ロボット操作、選択された回収モジュール。
MEG、ハイドロボルタイクス、温度勾配、先進収穫。
プロトタイプ → EVT → DVT → 認証 → パイロット → 生産
植物操作 · キャリブレーション · 清掃 · バイオファウリング · 信頼性 · 漏れ · 認証
専用テスト治具 · 交換可能モジュール · 漏れ検知 · 機械的制限 · 決定論的安全制御 · テレメトリ · 段階検証
その主張はしていません。主電源と実験的エネルギー回収は分離しています。将来の数値は特定のプロトタイプと測定期間に紐づけます。
AIは認識とタスク計画を担当します。水、電力、動作の安全に関わる制御は決定論的に保ちます。
ロボット操作は開発・検証中です。自律収穫は、再現可能なプロトタイプ試験後にのみ検証済みと表現します。
実測プロトコルとプロトタイプデータが揃うまで割合は公表しません。
研究課題として扱い、マーケティング上の約束にはしません。結果はモジュールと試験ごとに公開します。