Cultivar
Hidroponía, iluminación, nutrientes y sensores climáticos.
Una plataforma modular de cultivo interior que combina hidroponía, visión por computador, dos brazos robóticos y recuperación experimental de recursos.
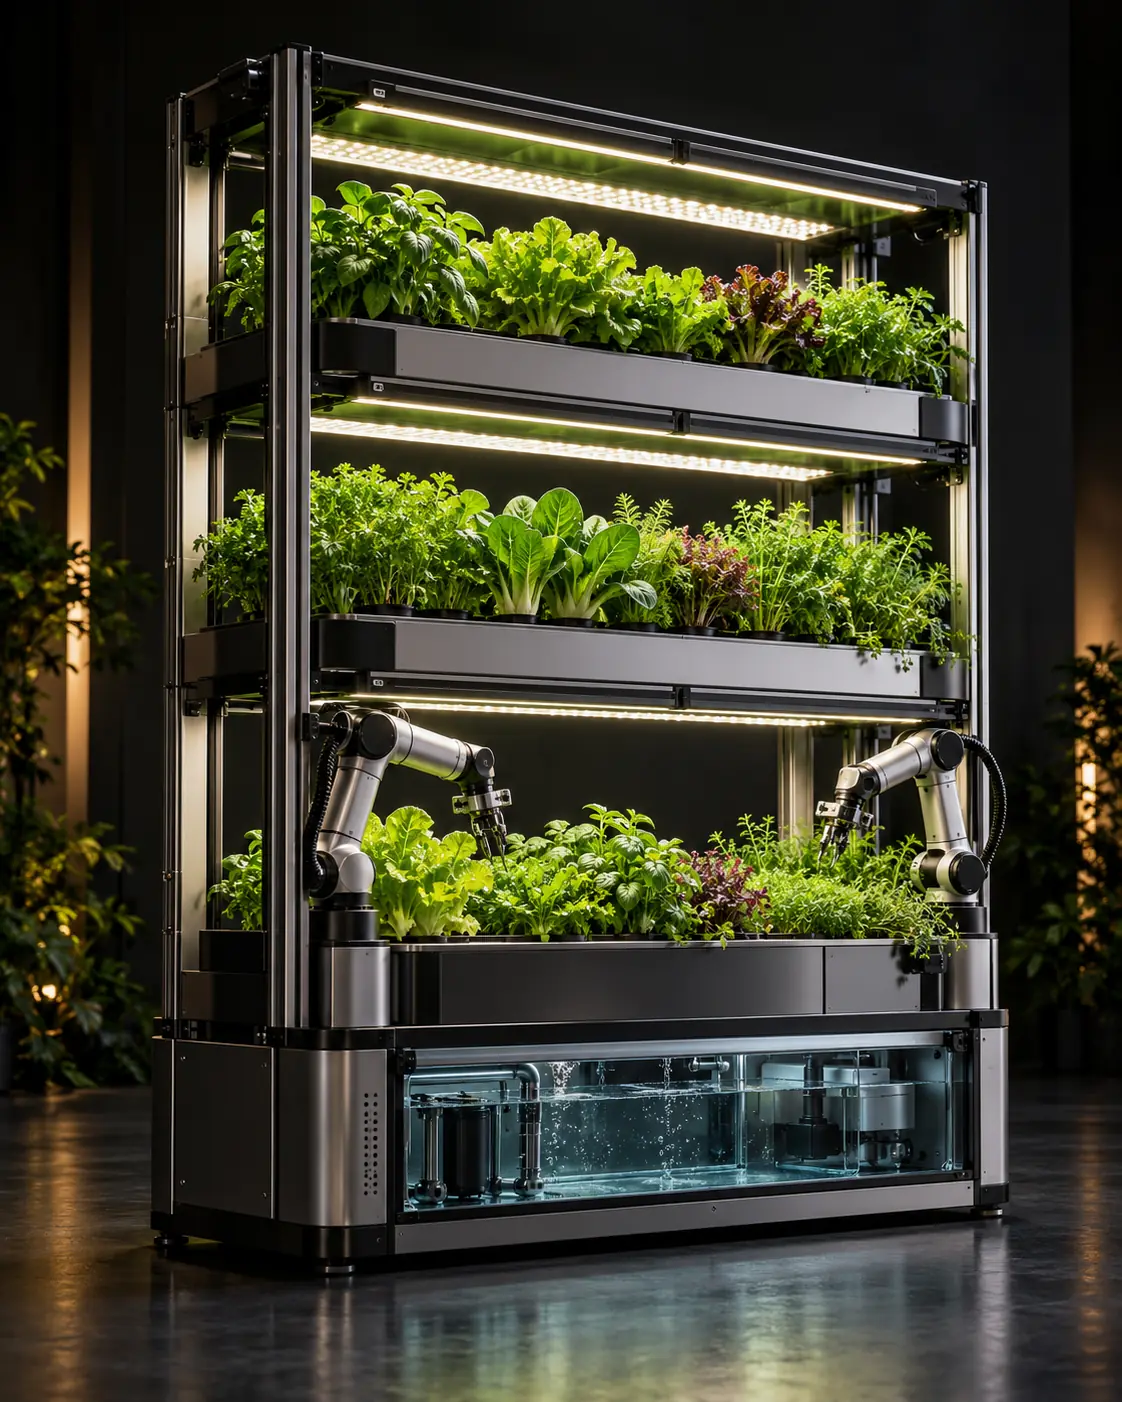
Hidroponía, iluminación, nutrientes y sensores climáticos.
Cámaras y monitorización vegetal forman la capa de percepción.
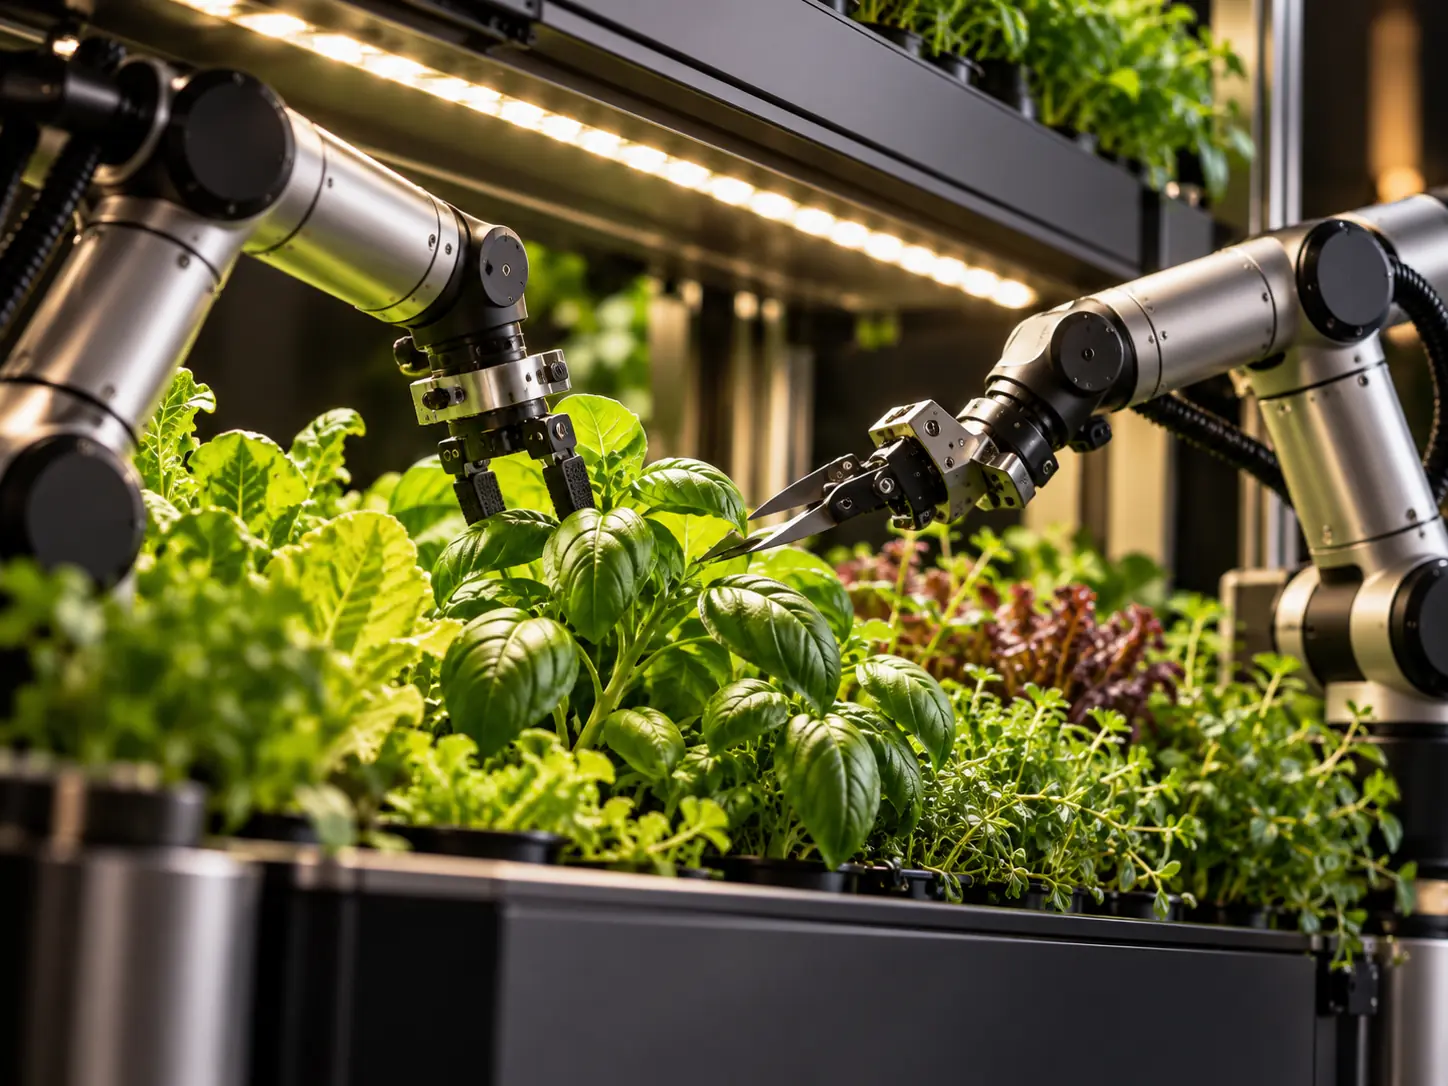
Dos manipuladores robóticos realizan tareas vegetales validadas.
El agua vuelve a un circuito cerrado supervisado.
Los módulos experimentales miden recursos recuperables.
Las imágenes reales del prototipo se publicarán aquí a medida que avance la validación.
SOLO MATERIAL REALLas capacidades operativas se separan de las pruebas y la investigación para que el progreso sea claro.
Circulación hidropónica · control LED · sensores ambientales
Visión por computador · manipulación con dos brazos · módulo PMFC
Generación por humedad · hidrovoltaica · recuperación por gradiente térmico
EL ESTADO SE ACTUALIZA CON LAS PRUEBAS
Agua, luz, clima, datos de plantas y automatización se gestionan como un único sistema.
Un brazo puede estabilizar una planta mientras el segundo realiza una operación con herramienta.
Cada función avanzada depende de una condición básica: un entorno de cultivo fiable.
Detección de plantas · seguimiento del crecimiento · análisis de estado · madurez de cosecha · planificación de tareas
Límites de movimiento · control de bombas · límites de potencia · parada de emergencia · seguridad del agua
El circuito está diseñado alrededor de la circulación, la monitorización y la reutilización, no del consumo de un solo uso.
DEPÓSITO · CIRCULACIÓN · INTERVALO DE RECAMBIO · TASA DE RECUPERACIÓN — EN VALIDACIÓN
La alimentación primaria y la recuperación experimental permanecen separadas por diseño.
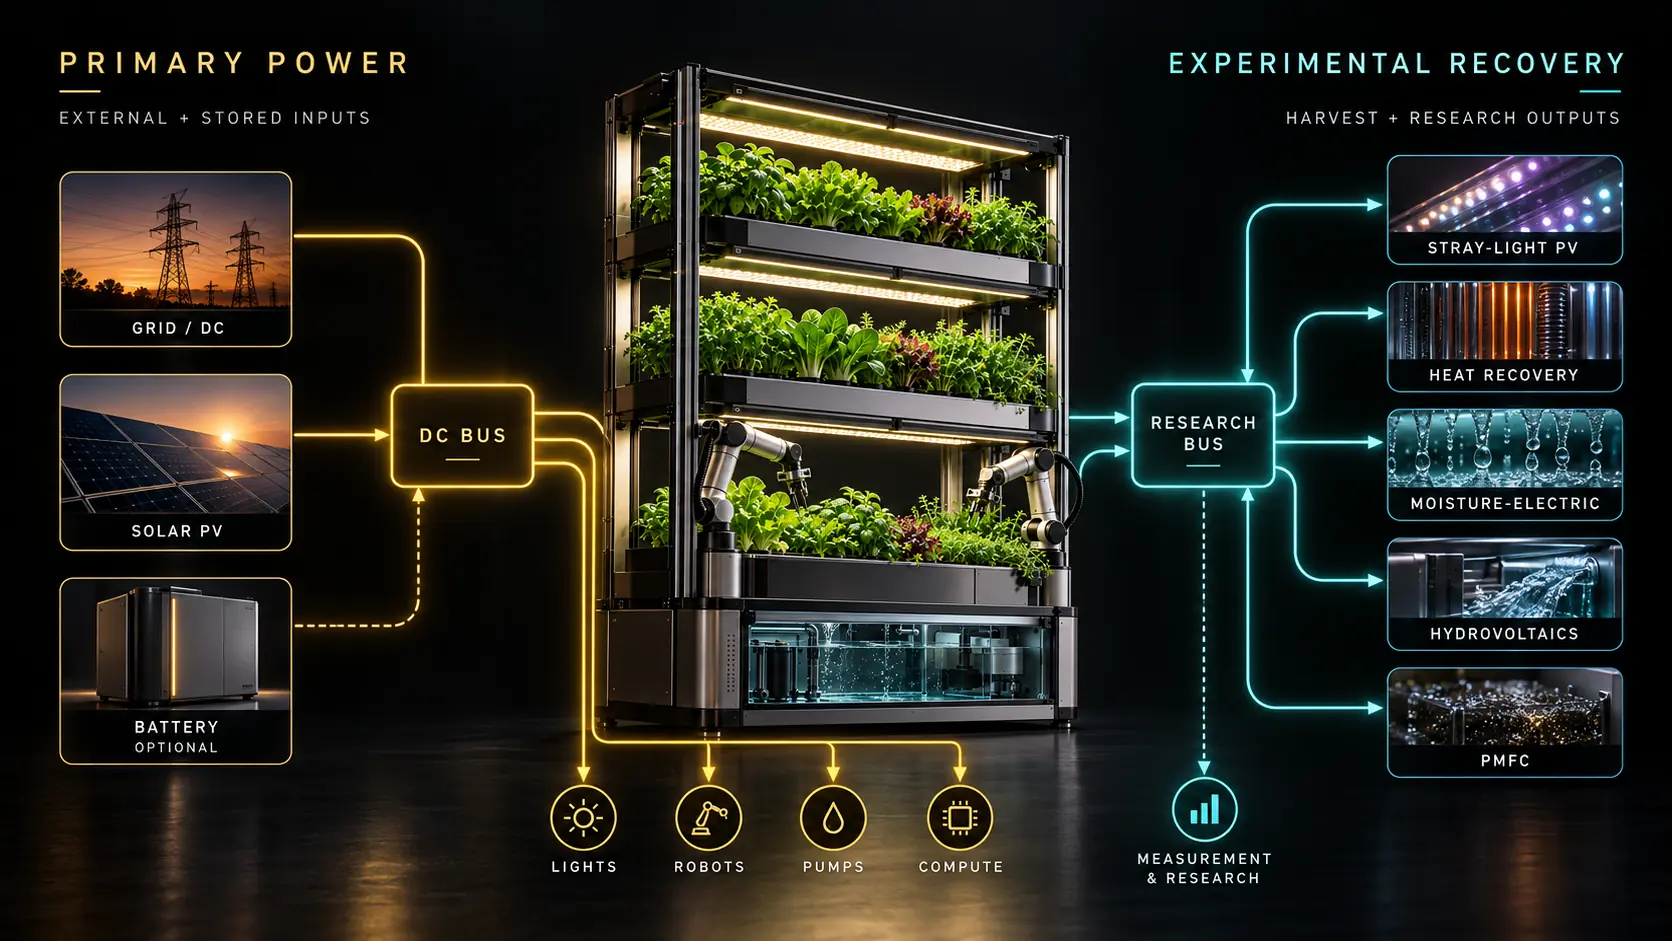
Red / DC externa
PV
Batería, si aplica
↓ bus DC → luces · robots · bombas · computación
PV de luz dispersa · recuperación de calor · generación por humedad · hidrovoltaica · PMFC · investigación de gradientes térmicos/salinos
Los datos de plantas, entorno, agua, energía y robótica comparten una única capa de telemetría.
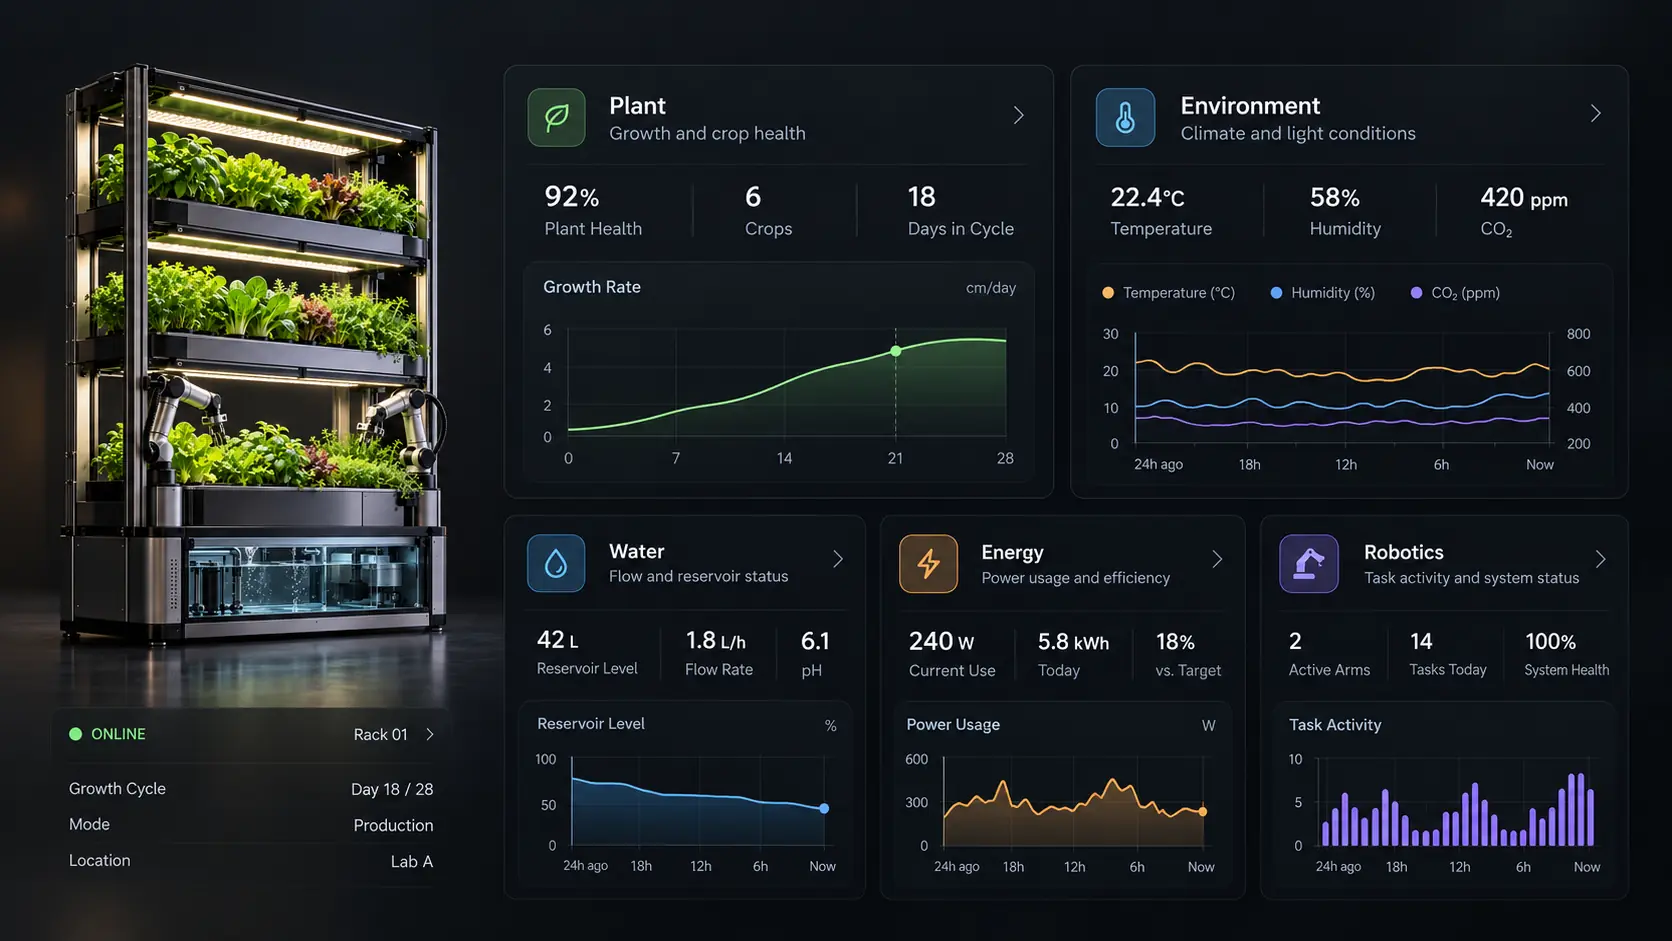
DATOS EN VIVO DEL PROTOTIPO TRAS VALIDAR LA INSTRUMENTACIÓN
Cultivo · iluminación · agua · sensores · automatización
Telemetría energética · experimentos de recuperación validados
Dos brazos · visión · herramientas
Telemetría avanzada · módulos experimentales · API
CAPAS DE CONFIGURACIÓN · EMPAQUETADO COMERCIAL FINAL TRAS LA VALIDACIÓN
Dimensiones · peso · materiales — En validación
Método hidropónico · capacidad de cultivo · gestión de nutrientes — En validación
Arquitectura LED · depósito · circulación · monitorización — En validación
Plataforma de dos brazos · alcance · carga útil · herramientas — En validación
Plataforma de computación · control local · conectividad — En validación
Bus principal · límites de movimiento · monitorización de fugas · control de emergencia — En validación
Circulación hidropónica, control LED y sensores ambientales.
Visión, manipulación robótica y módulos de recuperación seleccionados.
MEG, hidrovoltaica, conceptos de gradiente térmico y cosecha avanzada.
PROTOTIPO → EVT → DVT → CERTIFICACIÓN → PILOTO → PRODUCCIÓN
Manipulación de plantas · calibración · limpieza · biofouling · fiabilidad · fugas · certificación
Bancos de prueba dedicados · módulos reemplazables · detección de fugas · límites mecánicos · control de seguridad determinista · telemetría · validación por etapas
No se hace esa afirmación. La alimentación primaria está separada de la recuperación experimental de energía. Cualquier cifra futura se vinculará a un prototipo y periodo de medición definidos.
La capa de IA prevista gestiona percepción y planificación de tareas. Los controles críticos de agua, energía y movimiento siguen siendo deterministas.
La manipulación robótica está en desarrollo y validación. La cosecha autónoma solo se describirá como validada tras pruebas repetibles del prototipo.
No se publica un porcentaje hasta disponer de un protocolo real de medición y un conjunto de datos del prototipo.
Se trata como una pregunta de investigación, no como una promesa comercial. Los resultados deben publicarse por módulo y prueba.
ACTUALIZACIONES DEL PROTOTIPO · RESULTADOS DE PRUEBAS · AVISO DE LANZAMIENTO