Anbauen
Hydroponik, Beleuchtung, Nährstoffe und Klimasensorik.
Eine modulare Indoor-Anbauplattform, die Hydroponik, Computer Vision, zwei Roboterarme und experimentelle Ressourcenrückgewinnung verbindet.
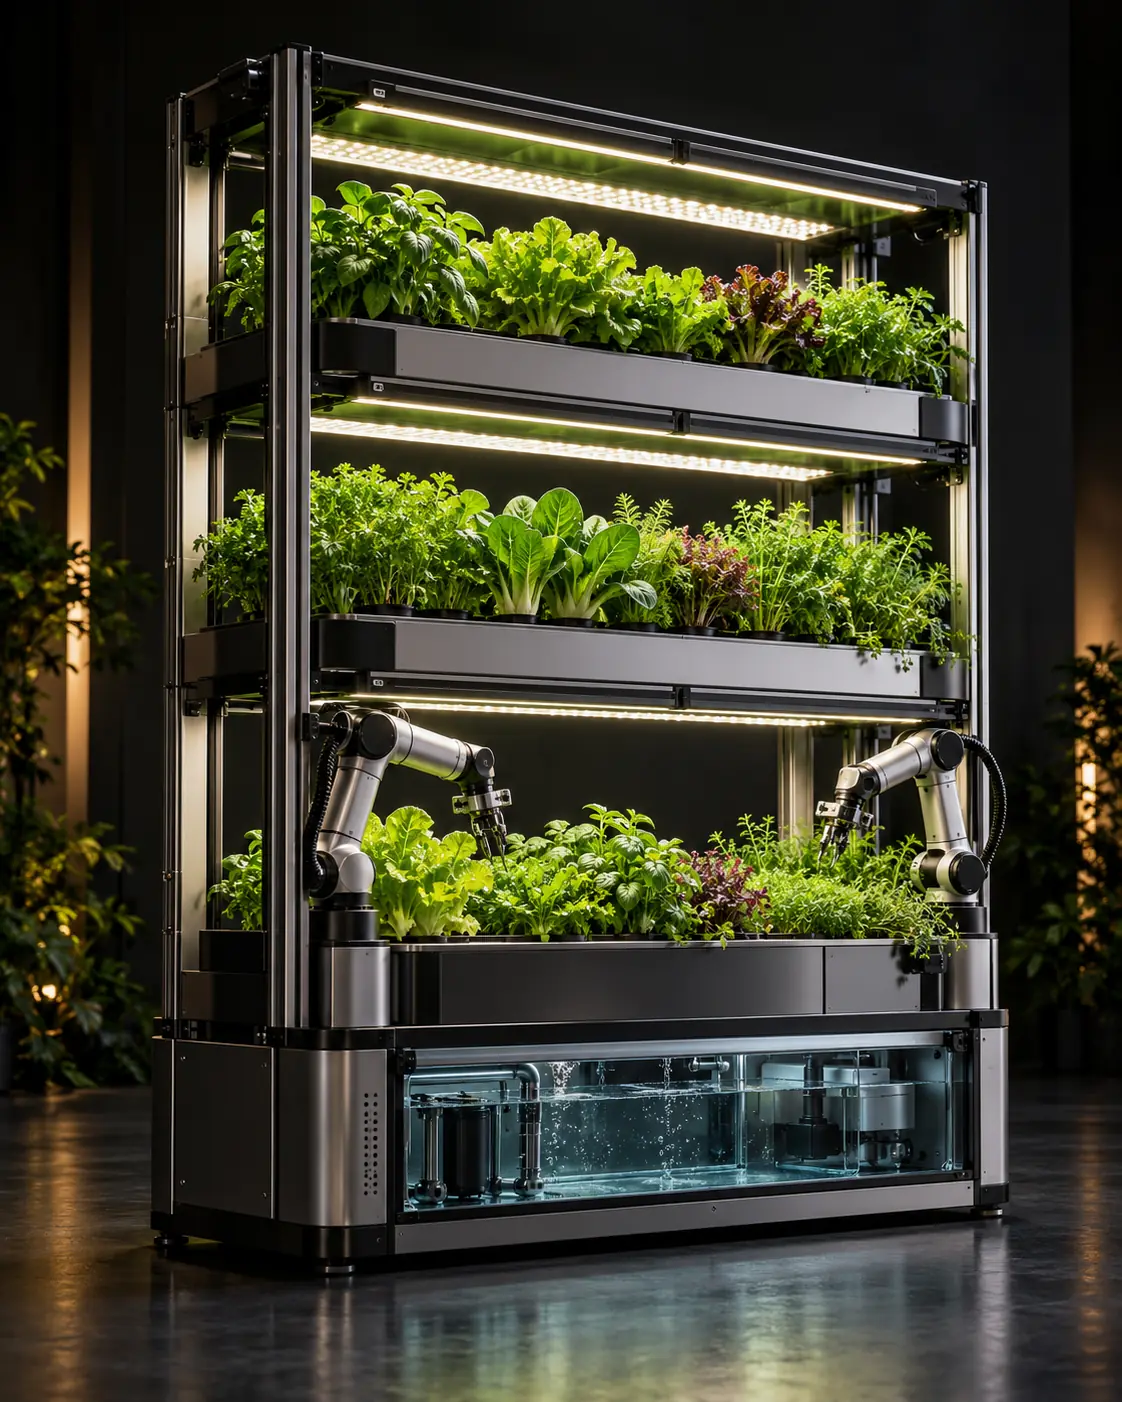
Hydroponik, Beleuchtung, Nährstoffe und Klimasensorik.
Kameras und Pflanzenmonitoring bilden die Wahrnehmungsebene.
Zwei Roboterarme führen validierte Pflanzenaufgaben aus.
Wasser kehrt in einen überwachten Kreislauf zurück.
Experimentelle Module messen rückgewinnbare Ressourcen.
Aufnahmen des echten Prototyps werden hier mit fortschreitender Validierung veröffentlicht.
NUR ECHTE AUFNAHMENFunktionierende Fähigkeiten werden klar von Tests und Forschung getrennt.
Hydroponischer Kreislauf · LED-Steuerung · Umweltsensorik
Computer Vision · Zweiarm-Manipulation · PMFC-Modul
Feuchteelektrik · Hydrovoltaik · Rückgewinnung aus Temperaturgradienten
STATUS WIRD MIT DEN TESTS AKTUALISIERT
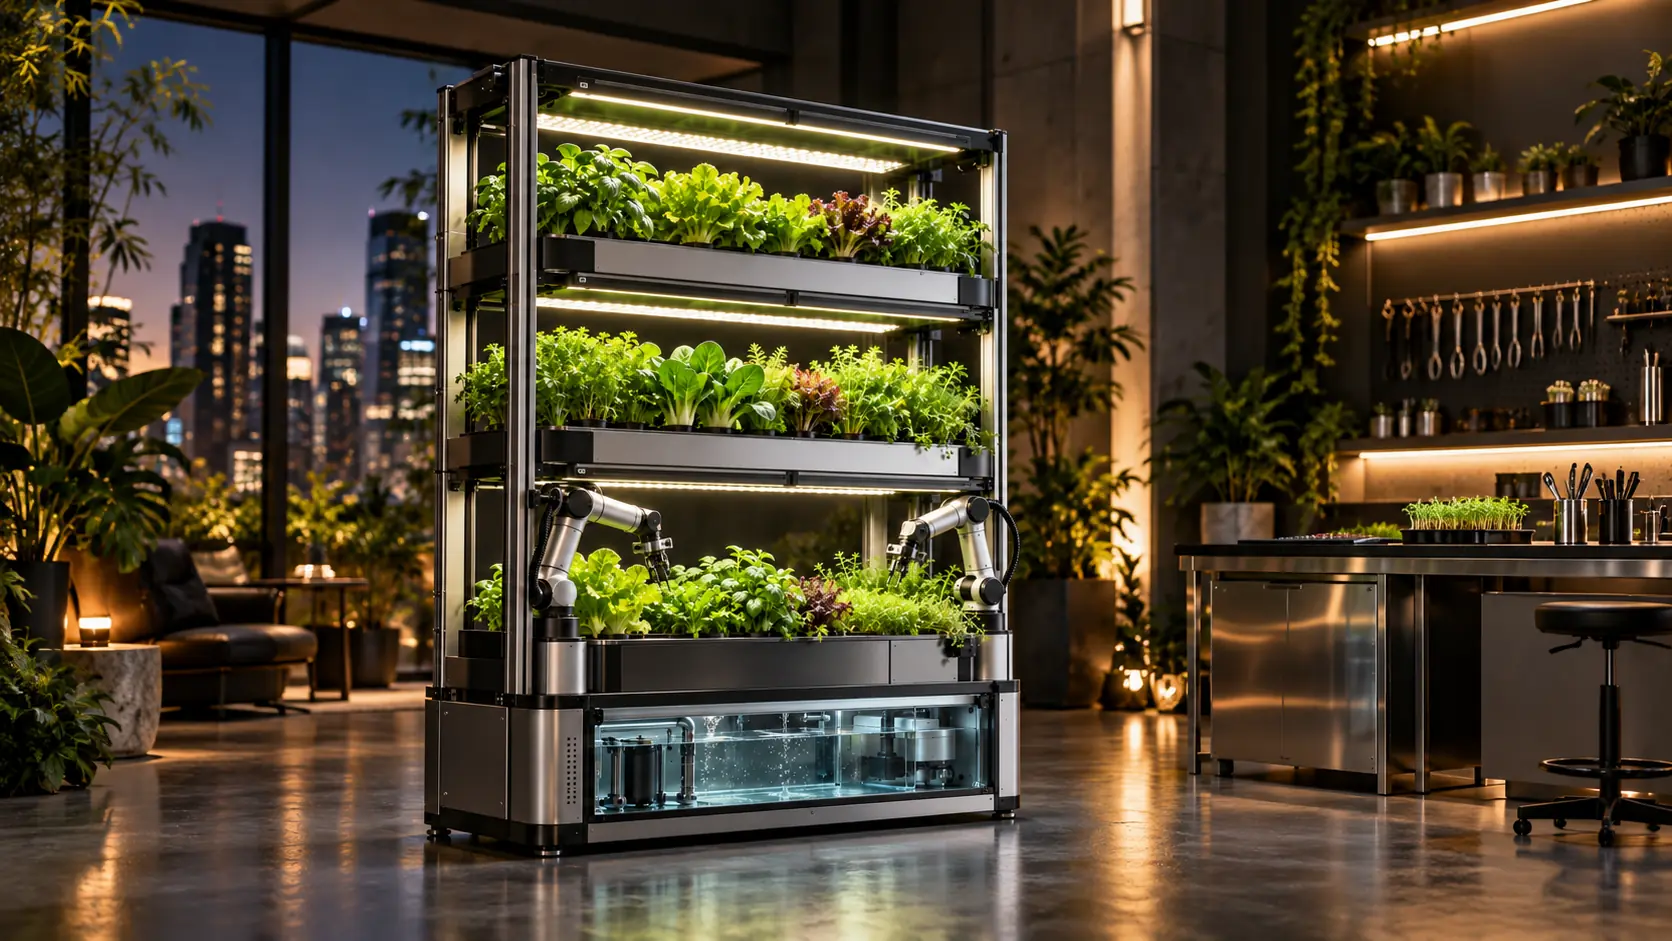
Wasser, Licht, Klima, Pflanzendaten und Automatisierung werden als ein System gesteuert.
Ein Arm kann eine Pflanze stabilisieren, während der zweite eine Werkzeugoperation ausführt.
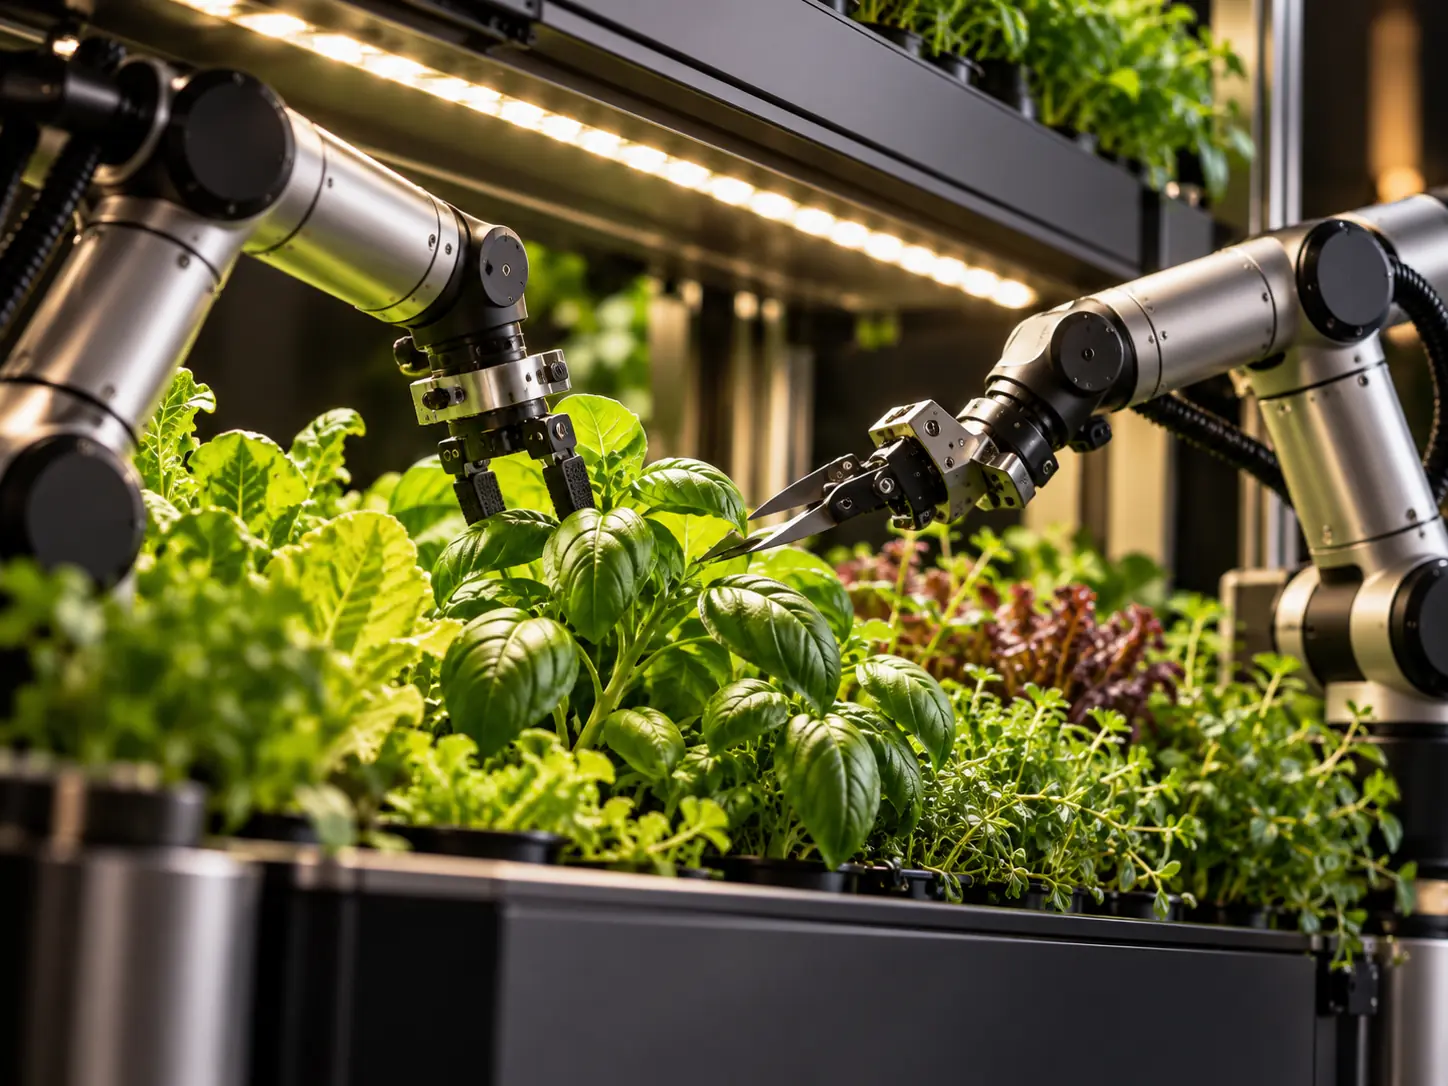
Jede fortgeschrittene Funktion hängt von einer Grundvoraussetzung ab: zuverlässige Wachstumsbedingungen.
Pflanzenerkennung · Wachstumsverfolgung · Zustandsanalyse · Erntereife · Aufgabenplanung
Bewegungsgrenzen · Pumpensteuerung · Leistungsgrenzen · Not-Aus · Wassersicherheit
Der Kreislauf ist auf Zirkulation, Überwachung und Wiederverwendung statt Einwegverbrauch ausgelegt.
RESERVOIR · ZIRKULATION · WECHSELINTERVALL · RÜCKGEWINNUNGSRATE — IN VALIDIERUNG
Primärversorgung und experimentelle Rückgewinnung bleiben bewusst getrennt.
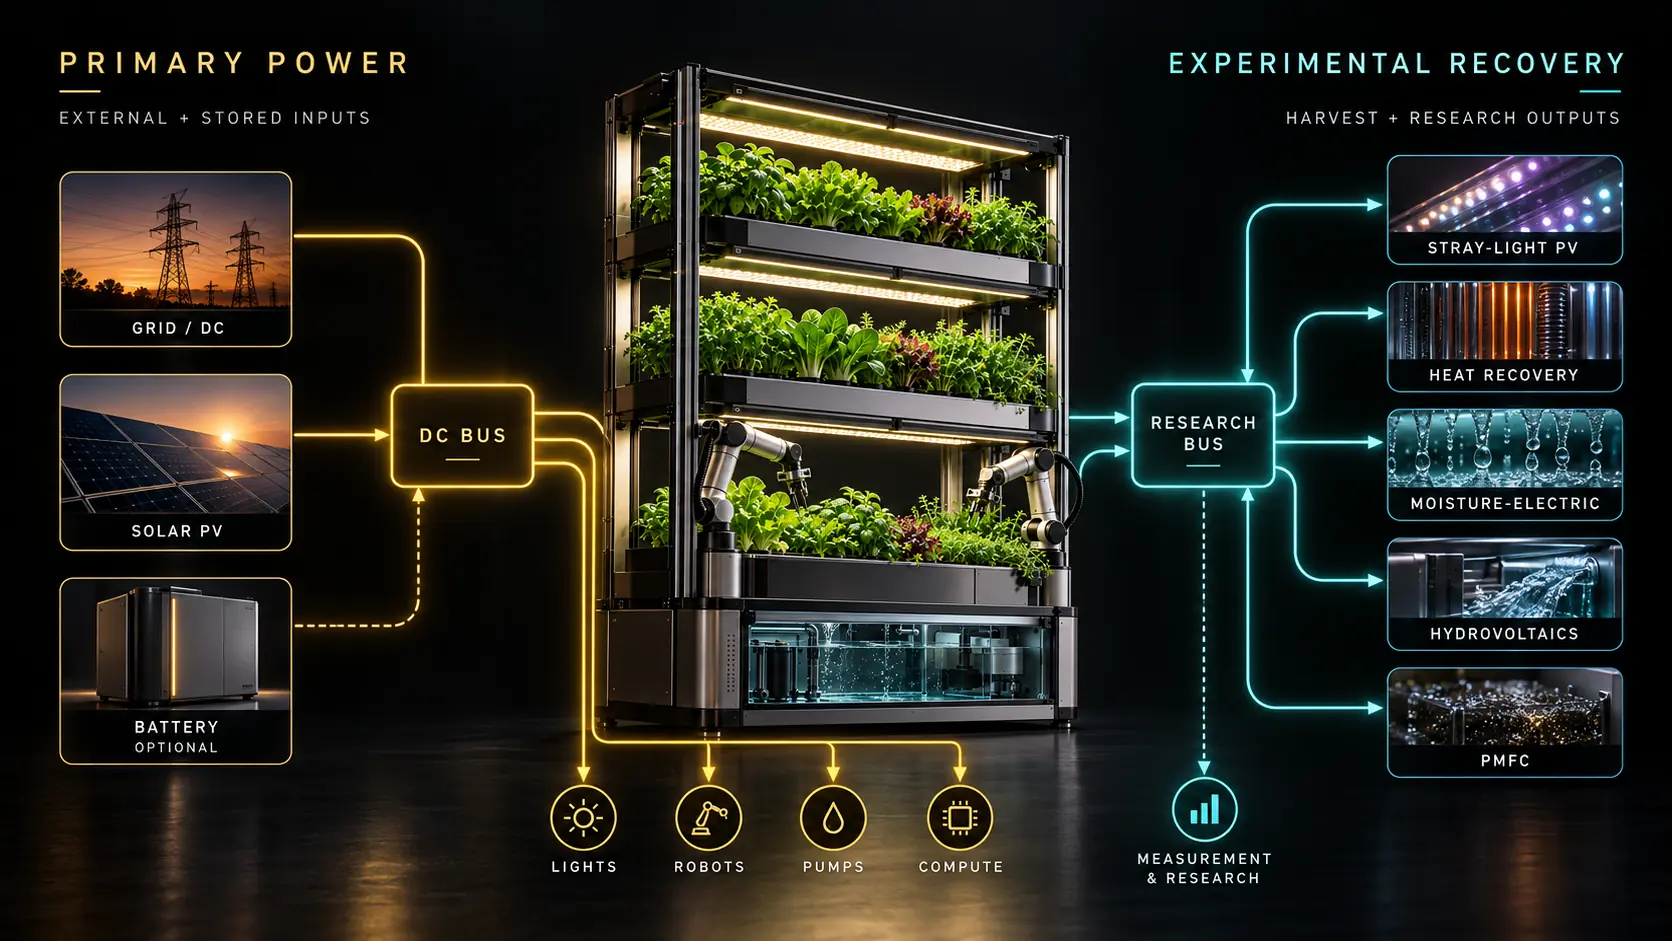
Netz / externe DC-Versorgung
PV
Batterie, falls vorgesehen
↓ DC-Bus → Beleuchtung · Roboter · Pumpen · Compute
Streulicht-PV · Wärmerückgewinnung · Feuchteelektrik · Hydrovoltaik · PMFC · Forschung zu Temperatur-/Salzgradienten
Pflanzen-, Umwelt-, Wasser-, Energie- und Robotikdaten teilen sich eine Telemetrieebene.
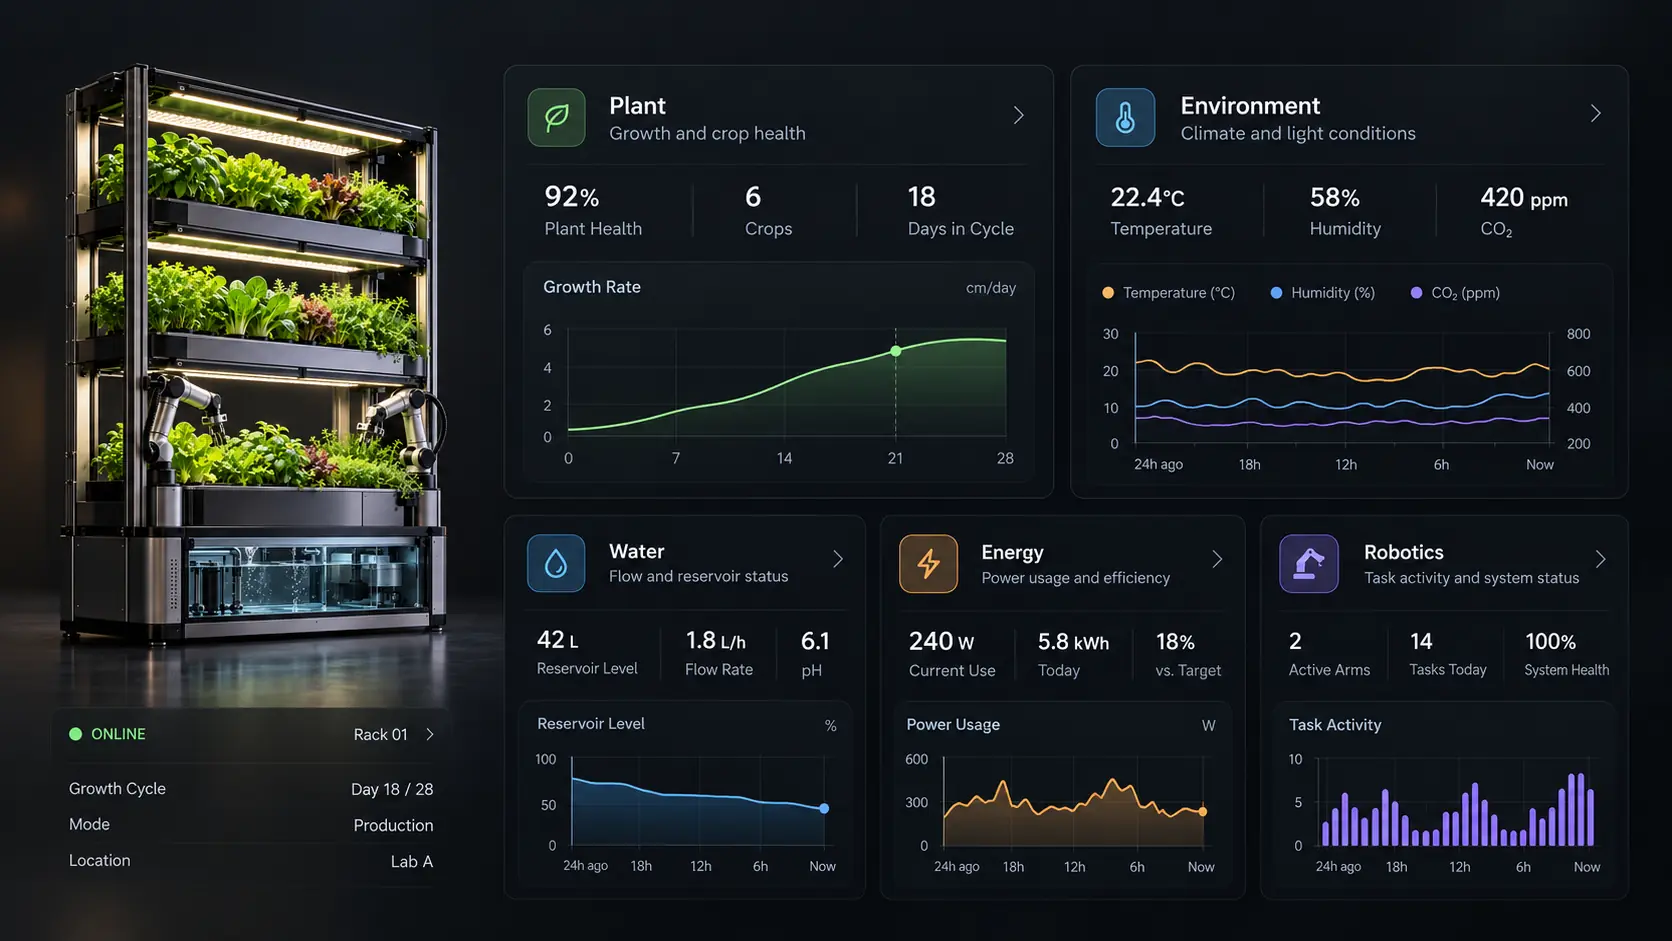
LIVE-PROTOTYPDATEN NACH VALIDIERUNG DER INSTRUMENTIERUNG
Anbau · Beleuchtung · Wasser · Sensoren · Automatisierung
Energietelemetrie · validierte Rückgewinnungsexperimente
Zwei Arme · Vision · Werkzeuge
Erweiterte Telemetrie · experimentelle Module · API
KONFIGURATIONSEBENEN · FINALE KOMMERZIELLE PAKETE NACH VALIDIERUNG
Abmessungen · Gewicht · Materialien — In Validierung
Hydroponische Methode · Pflanzenkapazität · Nährstoffmanagement — In Validierung
LED-Architektur · Reservoir · Zirkulation · Überwachung — In Validierung
Zweiarm-Plattform · Reichweite · Nutzlast · Werkzeuge — In Validierung
Compute-Plattform · lokale Steuerung · Konnektivität — In Validierung
Primärbus · Bewegungsgrenzen · Lecküberwachung · Notsteuerung — In Validierung
Hydroponischer Kreislauf, LED-Steuerung und Umweltsensorik.
Vision, robotische Manipulation und ausgewählte Rückgewinnungsmodule.
MEG, Hydrovoltaik, Konzepte mit Temperaturgradienten und fortgeschrittene Ernte.
PROTOTYP → EVT → DVT → ZERTIFIZIERUNG → PILOT → PRODUKTION
Pflanzenmanipulation · Kalibrierung · Reinigung · Biofouling · Zuverlässigkeit · Lecks · Zertifizierung
Dedizierte Teststände · austauschbare Module · Lecksensorik · mechanische Grenzen · deterministische Sicherheitssteuerung · Telemetrie · gestufte Validierung
Nein. Die Primärversorgung ist von der experimentellen Energierückgewinnung getrennt. Künftige Zahlen werden an einen definierten Prototyp und Messzeitraum gebunden.
Die geplante KI-Ebene übernimmt Wahrnehmung und Aufgabenplanung. Sicherheitskritische Wasser-, Energie- und Bewegungssteuerungen bleiben deterministisch.
Robotische Manipulation befindet sich in Entwicklung und Validierung. Autonome Ernte wird erst nach wiederholbaren Prototypentests als validiert beschrieben.
Ein Prozentwert wird erst veröffentlicht, wenn ein reales Messprotokoll und ein Prototypdatensatz vorliegen.
Das wird als Forschungsfrage behandelt, nicht als Marketingversprechen. Ergebnisse sollen nach Modul und Test veröffentlicht werden.
PROTOTYP-UPDATES · TESTERGEBNISSE · STARTBENACHRICHTIGUNG