Cultiver
Hydroponie, éclairage, nutriments et capteurs climatiques.
Une plateforme modulaire de culture intérieure réunissant hydroponie, vision par ordinateur, deux bras robotiques et récupération expérimentale des ressources.
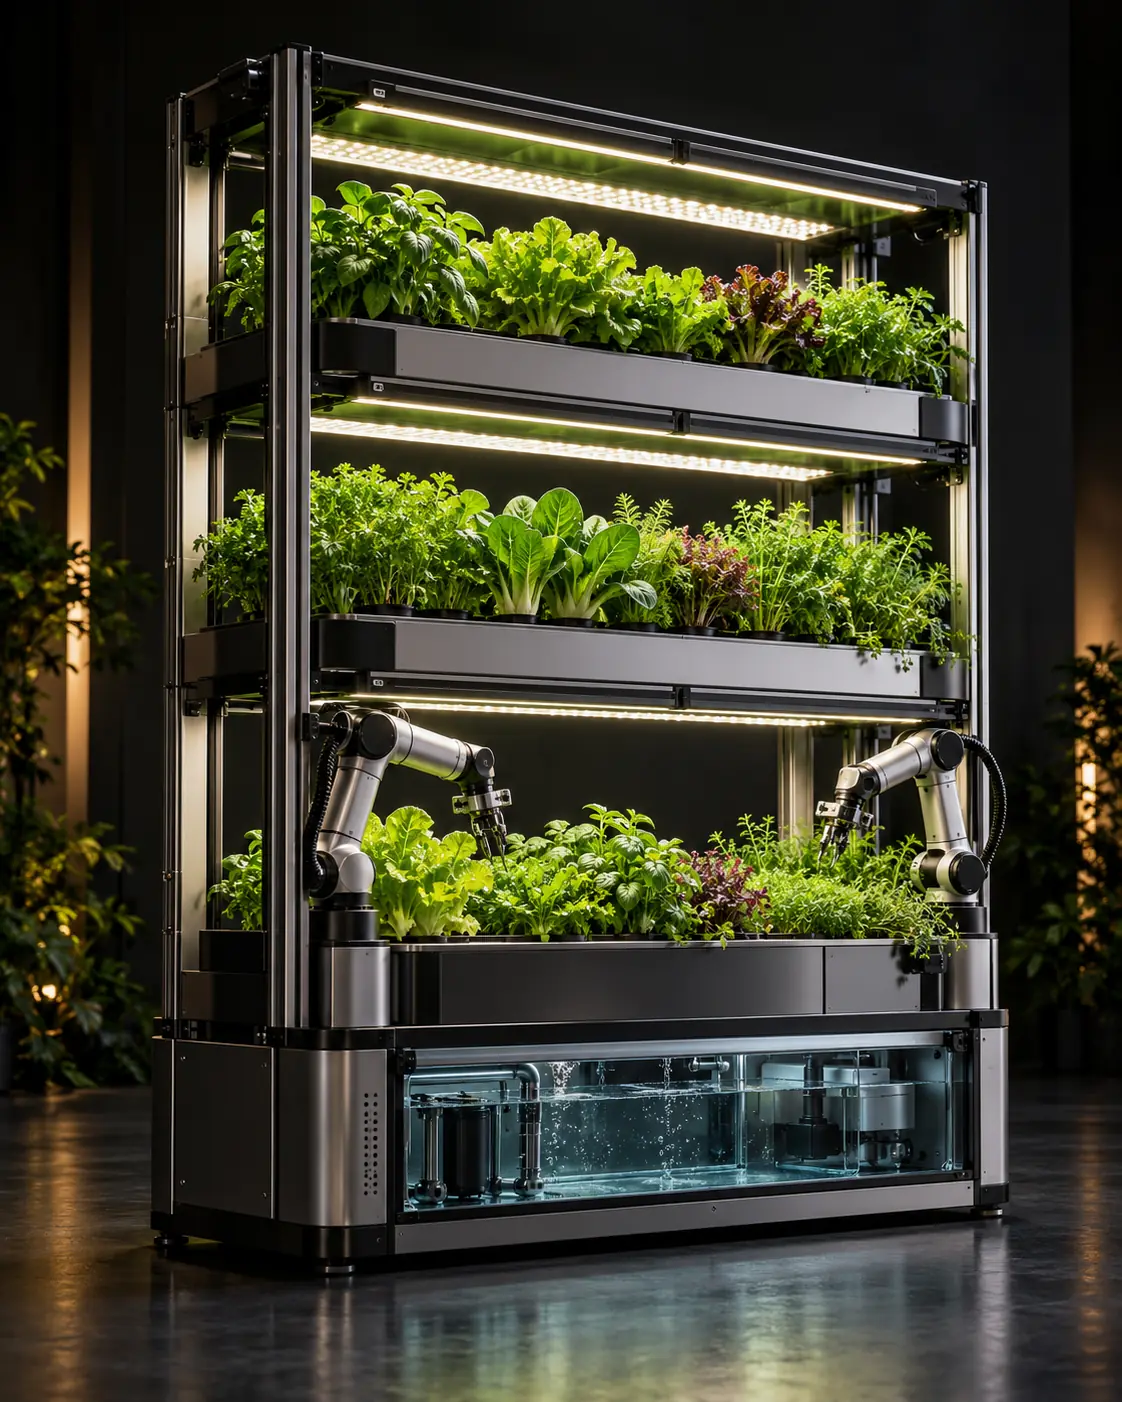
Hydroponie, éclairage, nutriments et capteurs climatiques.
Les caméras et le suivi des plantes forment la couche de perception.
Deux manipulateurs robotiques exécutent des tâches végétales validées.
L’eau revient dans une boucle fermée surveillée.
Les modules expérimentaux mesurent les ressources récupérables.
Les images réelles du prototype seront publiées ici au fil de la validation.
IMAGES RÉELLES UNIQUEMENTLes capacités opérationnelles sont séparées des essais et de la recherche afin de rendre l’avancement clair.
Circulation hydroponique · contrôle LED · capteurs environnementaux
Vision par ordinateur · manipulation à deux bras · module PMFC
Électricité par humidité · hydrovoltaïque · récupération par gradient thermique
STATUT MIS À JOUR AU FIL DES TESTS
L’eau, la lumière, le climat, les données végétales et l’automatisation sont gérés comme un seul système.
Un bras peut stabiliser une plante tandis que le second effectue une opération avec un outil.
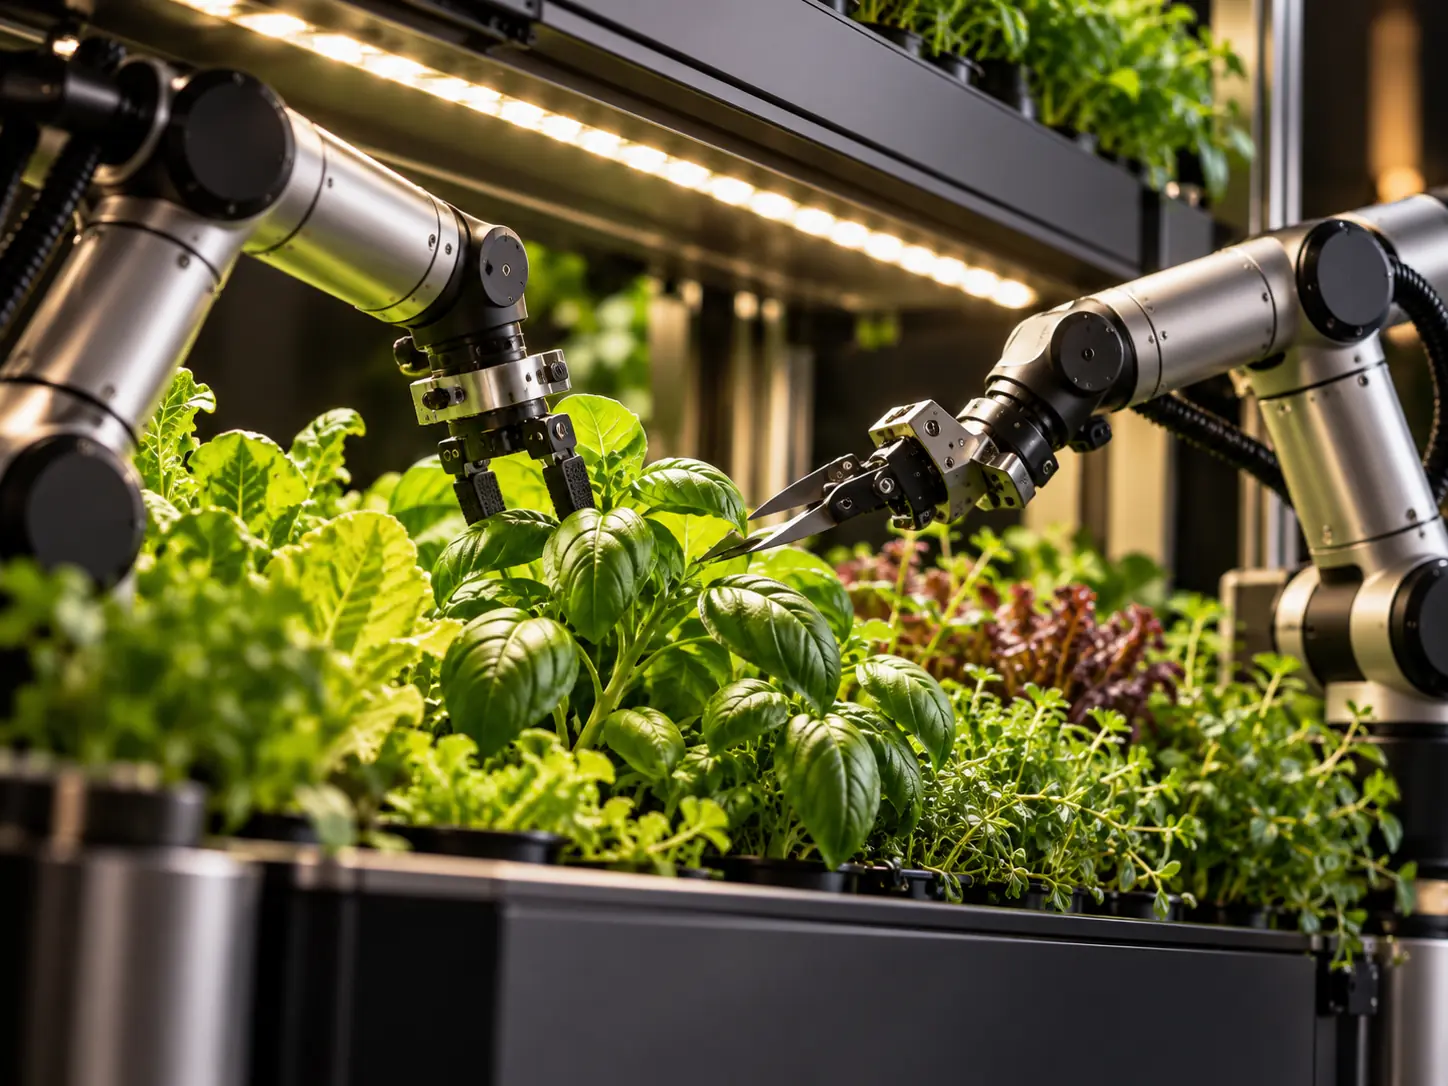
Chaque fonction avancée dépend d’une condition essentielle : un environnement de culture fiable.
Détection des plantes · suivi de croissance · analyse de l’état · maturité de récolte · planification des tâches
Limites de mouvement · contrôle des pompes · limites de puissance · arrêt d’urgence · sécurité de l’eau
La boucle est conçue autour de la circulation, du suivi et de la réutilisation plutôt que de la consommation à usage unique.
RÉSERVOIR · CIRCULATION · INTERVALLE DE REMPLACEMENT · TAUX DE RÉCUPÉRATION — EN VALIDATION
L’alimentation primaire et la récupération expérimentale restent séparées par conception.
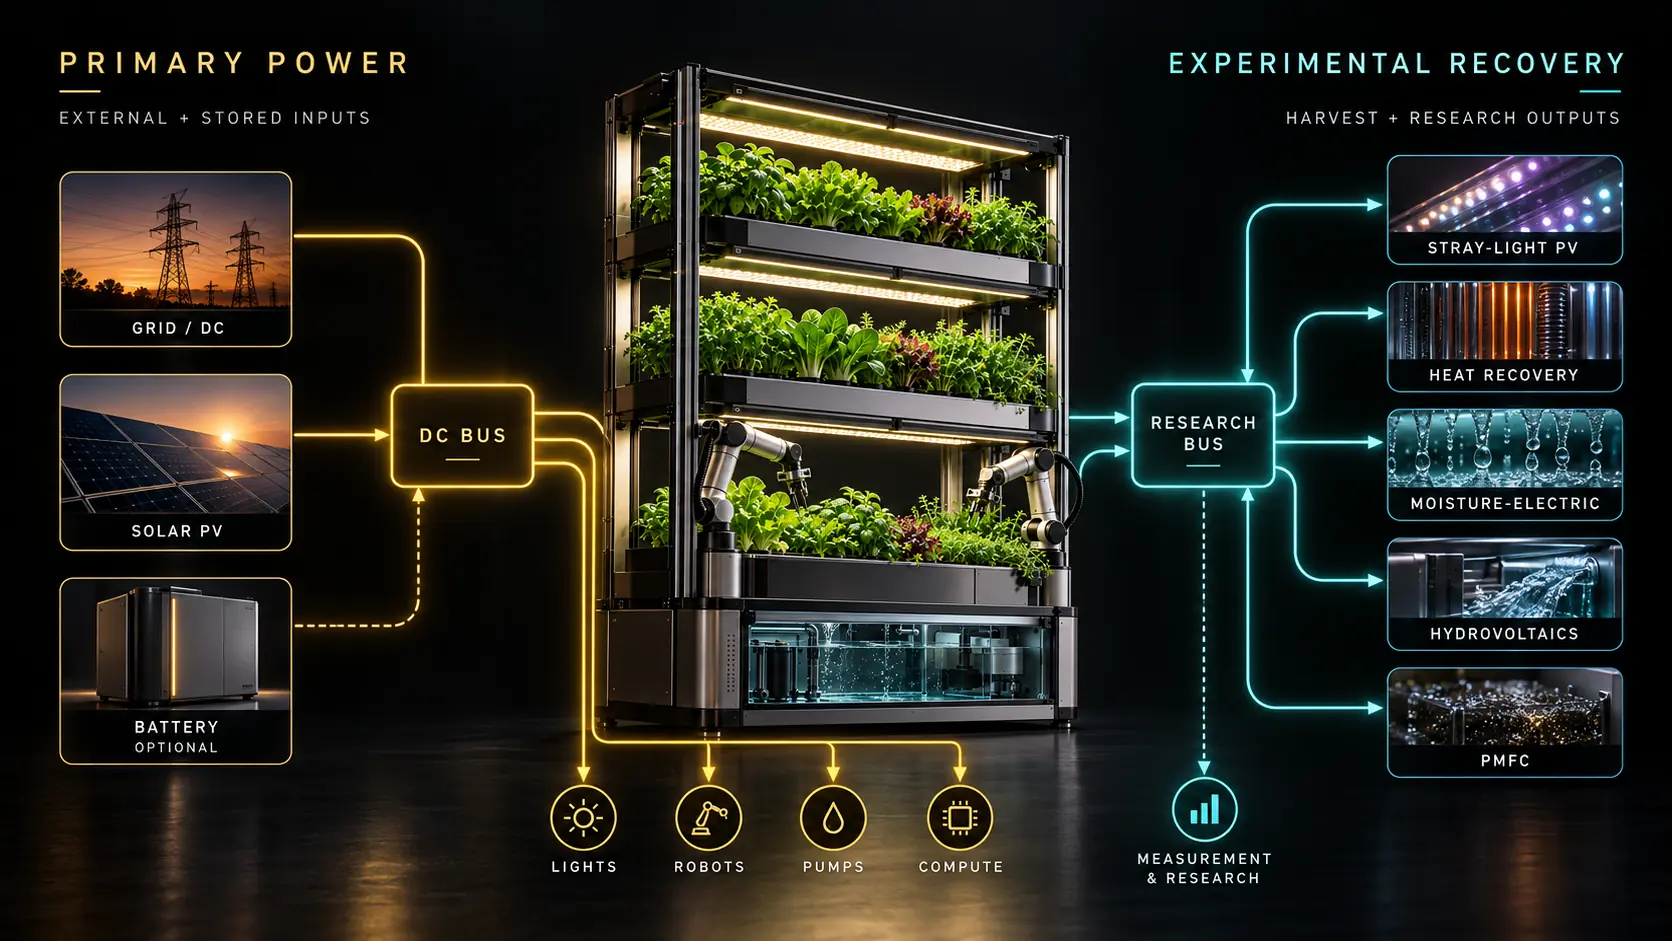
Réseau / DC externe
PV
Batterie, si applicable
↓ bus DC → éclairage · robots · pompes · calcul
PV de lumière diffuse · récupération de chaleur · génération par humidité · hydrovoltaïque · PMFC · recherche sur gradients thermiques/salins
Les données plantes, environnement, eau, énergie et robotique partagent une seule couche de télémétrie.
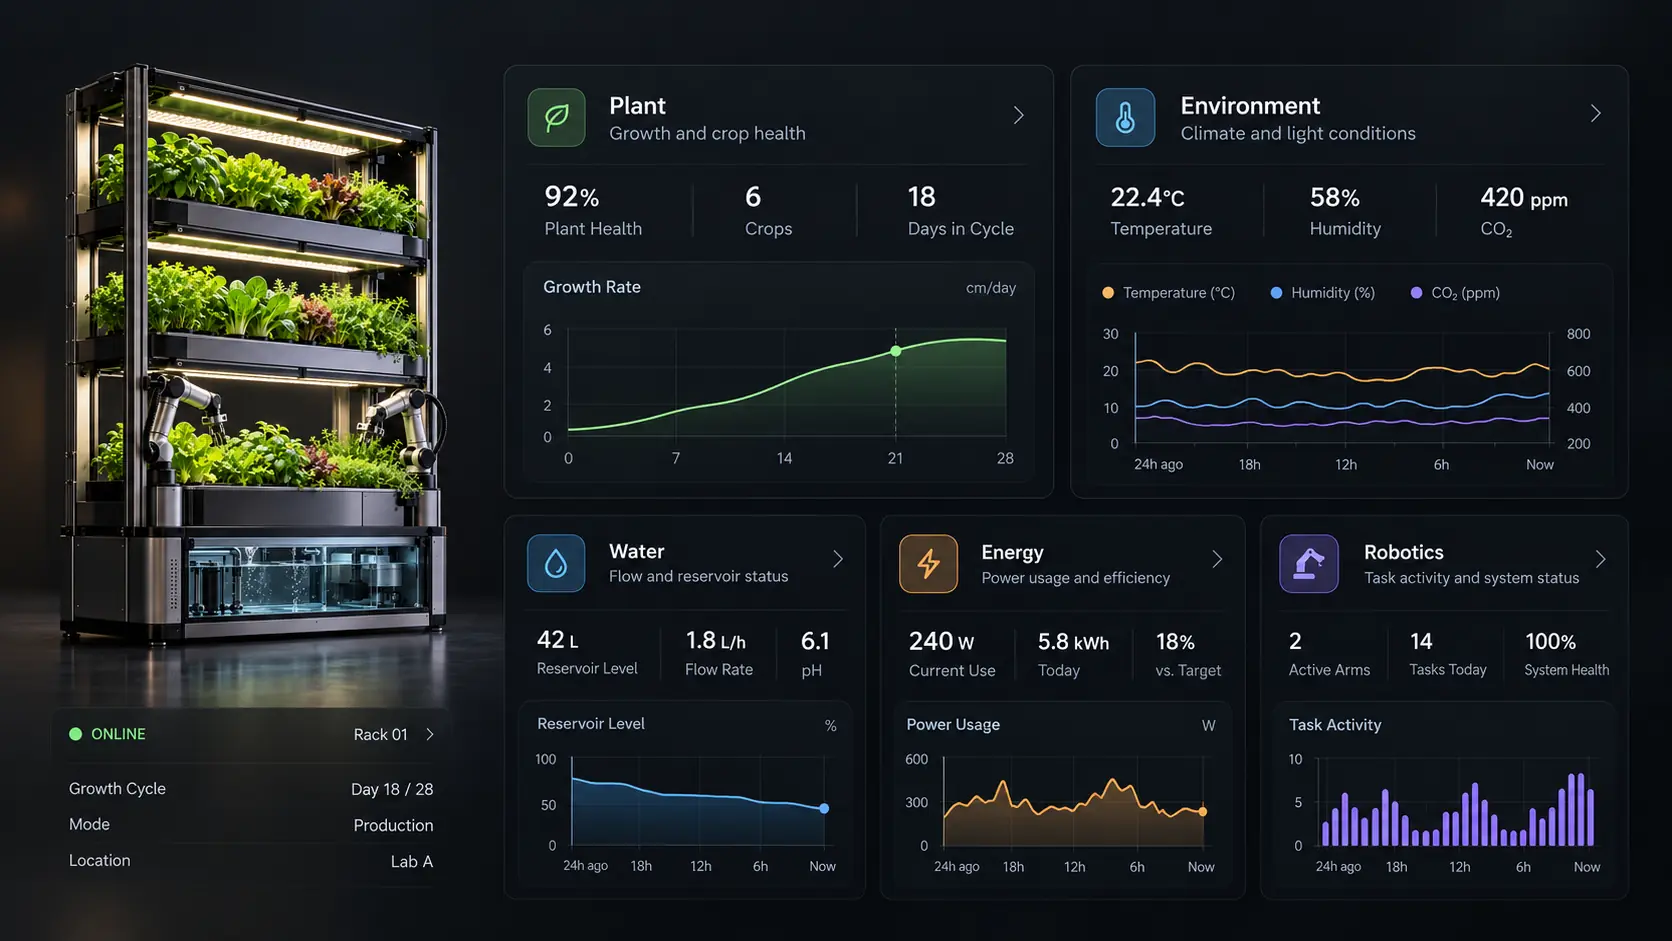
FLUX LIVE DU PROTOTYPE APRÈS VALIDATION DE L’INSTRUMENTATION
Culture · éclairage · eau · capteurs · automatisation
Télémétrie énergétique · expériences de récupération validées
Deux bras · vision · outils
Télémétrie avancée · modules expérimentaux · API
NIVEAUX DE CONFIGURATION · OFFRE COMMERCIALE FINALE APRÈS VALIDATION
Dimensions · poids · matériaux — En validation
Méthode hydroponique · capacité de culture · gestion des nutriments — En validation
Architecture LED · réservoir · circulation · suivi — En validation
Plateforme à deux bras · portée · charge utile · outils — En validation
Plateforme de calcul · contrôle local · connectivité — En validation
Bus principal · limites de mouvement · détection de fuite · contrôle d’urgence — En validation
Circulation hydroponique, contrôle LED et capteurs environnementaux.
Vision, manipulation robotique et modules de récupération sélectionnés.
MEG, hydrovoltaïque, concepts de gradient thermique et récolte avancée.
PROTOTYPE → EVT → DVT → CERTIFICATION → PILOTE → PRODUCTION
Manipulation des plantes · calibration · nettoyage · bio-encrassement · fiabilité · fuites · certification
Bancs d’essai dédiés · modules remplaçables · détection de fuite · limites mécaniques · contrôle de sécurité déterministe · télémétrie · validation par étapes
Aucune affirmation de ce type n’est faite. L’alimentation primaire est séparée de la récupération expérimentale d’énergie. Toute valeur future sera liée à un prototype défini et à une période de mesure.
La couche d’IA prévue gère la perception et la planification des tâches. Les contrôles critiques de l’eau, de l’énergie et du mouvement restent déterministes.
La manipulation robotique est en développement et en validation. La récolte autonome ne sera décrite comme validée qu’après des essais reproductibles du prototype.
Aucun pourcentage n’est publié avant de disposer d’un protocole de mesure réel et d’un jeu de données du prototype.
C’est traité comme une question de recherche, pas comme une promesse marketing. Les résultats doivent être publiés module par module et test par test.
MISES À JOUR DU PROTOTYPE · RÉSULTATS DES TESTS · ALERTE DE LANCEMENT